服务机器人如何匹配导航、交互与移动平台约束?瑞迅科技RK3588/3576主板选型指南

一、服务机器人的硬件复杂度被低估了
服务机器人看起来比工业设备“轻”,但硬件集成密度并不低。一台配送或导览机器人通常需要同时接入激光雷达、深度相机、超声波传感器等多个外设模块,这些外设分布在底盘、立柱和头部,通过不同的总线协议与主控连接。硬件选型的难点不在于“能不能接上”,而在于主控核心板能否在移动平台的功耗和空间约束下,同时支撑导航感知、人机交互和运动控制三类任务。
用同一套配置覆盖配送、清洁、导览和陪护场景,结果要么接口不够、要么功耗超预算、要么算力不足以维持交互响应。以下从服务机器人设备本身的硬件需求出发,拆解核心板在导航、交互、功耗和接口四个维度的配置逻辑,并结合瑞迅科技RK3588/RK3576/RK3568机器人核心板方案说明分级选型的依据。
二、导航硬件:多传感器接入与本地视觉推理
服务机器人的移动能力依赖SLAM导航和实时避障。底盘上通常同时存在激光雷达、深度相机、超声波和IMU,不同传感器的数据率和接口类型不同,核心板需要提供足够的NPU算力和接口密度来支撑本地视觉推理。
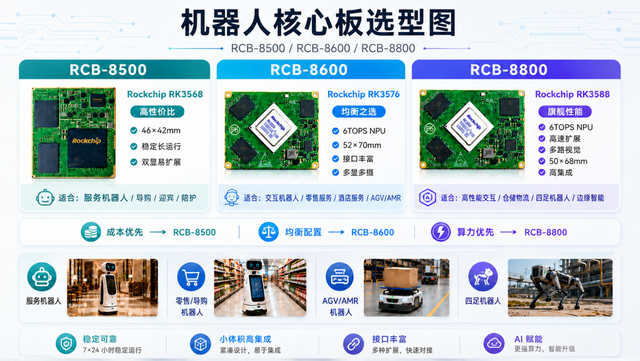
RK3588核心板内置三核架构6TOPS NPU,可在本地运行视觉SLAM和障碍物检测模型,激光雷达和深度相机通过LAN/USB直接接入,减少外部转换环节。RK3576核心板同样提供6TOPS NPU,在移动平台的功耗约束下维持本地感知推理能力。
对于以基础路径跟踪和简单避障为核心的轻量服务机器人,RK3568核心板的1TOPS NPU配合双屏异显和成熟接口配置,可以在控制成本的前提下完成基础视觉任务。
传感器接入密度是核心板选型的硬指标。服务机器人底盘通常需要多路USB、CAN、UART和双千兆以太网。瑞迅科技RK3588/3576/3568机器人核心板方案将这些接口集成在核心板与配套底板上,激光雷达、IMU、超声波和轮式编码器可直接接入,减少额外扩展板带来的故障点和BOM成本。
二、人机交互硬件:语音、视觉与屏幕的资源分工
服务机器人的人机交互是多模态并发的:语音唤醒与识别、人脸检测、触控屏幕响应、以及行进中的避障感知,需要在同一台设备上同时运行。如果这些任务共享同一套CPU调度资源,语音识别会挤占屏幕渲染的算力,视觉检测的突发负载会拉长触控响应时间。
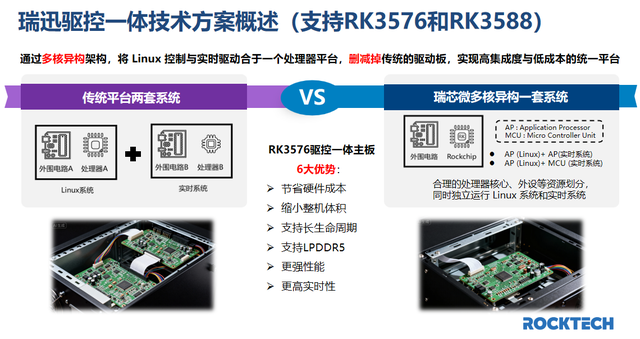
瑞迅科技RK3588多核异构方案为这种并发提供了硬件分工的基础。NPU承担语音识别、人脸检测和视觉推理,CPU大核负责屏幕交互应用和业务逻辑,两者并行运行。对于配送和迎宾类服务机器人,瑞迅科技的一板双系统方案将安卓系统用于屏幕交互与业务应用,Linux系统用于底盘运动控制,交互与控制在同一块核心板上分工,减少跨板通信的中间环节。
瑞迅科技RK3576核心板方案在交互场景中的定位是能效比优先。两者NPU标称均为6TOPS,但RK3576在CPU和内存带宽上做了裁剪,功耗降至4.5至5W,支持无风扇被动散热。对于以单路或少量摄像头交互为主、不需要多模型并发的中端服务机器人,RK3576可以在维持本地语音和视觉推理能力的同时,降低整机散热和功耗预算。
三、移动平台约束:功耗、散热与结构空间
服务机器人的部署环境对功耗和噪音有明确约束。商场、酒店和医院要求设备安静运行,带风扇的主动散热方案在这些场景中并不合适。移动服务机器人依靠电池供电,主控功耗直接影响单次充电的运营时长和充电频次。
这一约束直接决定了核心板的选型边界。RK3588的功耗约为8至10W,通常需要主动散热;RK3576的功耗为4.5至5W,可以采用无风扇被动散热,适合密封、静音的移动平台。RK3576在运行YOLOv5等典型视觉模型时,NPU典型功耗为1.9至2.1W,较同算力的RK3588降低约25%。对于配送、导览和清洁等对续航敏感且部署在室内安静环境的品类,RK3576在算力与功耗之间的平衡使其成为移动平台优先评估的选项。RK3568则以更低的功耗和成本覆盖基础导航和简单交互场景,适合轻载配送和引导类设备。
四、通信与接口:移动中的连接连续性
服务机器人在移动过程中需要保持与后台调度系统、电梯控制模块和远程监控的通信。如果视频流、控制指令和业务数据共用同一网络端口,不同类型的流量会相互挤占,调度响应和远程查看的稳定性都会下降。
瑞迅科技RK3588/3576机器人核心板方案的双千兆网口可将感知网络与业务调度网络分开承载,减少流量争抢。MiniPCIe或M.2插槽支持4G/5G和WiFi 6模块扩展,配合漫游与AP快速切换优化,保障机器人在跨区域移动时的网络连续性。
对于需要在本地完成更高并发视觉分析或轻量大模型推理的场景,瑞迅科技RK3588/3576配合RK128X端侧AI协处理器的双芯方案可将推理负载从主控SoC中分离,保持导航和交互任务的响应确定性。
结语
服务机器人的硬件选型,考验的不是单一算力指标的堆叠,而是核心板能否在移动功耗、交互并发和导航实时性之间找到与具体品类匹配的平衡点。配送、导览、清洁和陪护场景对NPU算力、功耗预算和接口配置的需求各不相同,用同一套配置覆盖所有品类,结果要么算力冗余推高成本和散热负担,要么算力不足导致交互延迟和导航卡顿。
瑞迅科技以RK3568、RK3576、RK3588三大平台构建的机器人核心板方案,从算力分级、无风扇低功耗设计、多传感器接口接入到双系统交互与控制分工,为服务机器人的不同场景提供了按移动约束和交互负载匹配的硬件选项。从基础配送导航到多模态并发交互,均可在瑞迅科技的产品矩阵中找到相应配置方案。
相关文章
-
Linux的GPIO配置为何复杂
-
国产16位跟踪型旋变/数字转换器CYDR19230原理与应用分析
-
中国人保携手福星家园“三进入”宣传活动
-
核电厂4–20mA过程仪表与执行机构监测链中宽压基准的直接取电研究
-
中国人保携手智慧家园“三进入”宣传活动
-
中国人保携手金宇佳苑“三进入”宣传活动
-
中微爱芯四种16*16 RGB灯阵方案介绍
-
中国人保携手宝山仕家“三进入”宣传活动