Linux的GPIO配置为何复杂

GPU买不起,DDR价格当前也高得离谱。想省点成本,用GPIO驱动一个状态灯,结果却发现:仅仅把GPIO拉高,怎么也这么费脑?
很多刚从事Linux开发的工程师,都会经历一个崩溃瞬间:我就想让一个引脚输出高电平,为什么查手册、改设备树、重编译、重启,折腾半天还不一定亮?
在MCU世界里,这件事往往是打开IDE,点一下GPIO配置界面,选择Output,再设成High。到了Linux MPU/SoC,事情突然变成了PinMux、Pinctrl、Device Tree、GPIO Framework、驱动probe顺序,以及各家BSP风格差异。
本文将先解释Linux的GPIO配置为何复杂,再以EK-RZ/G2L开发板的P41_0为例,演示如何仅修改DTS,利用gpio-hog使该引脚在系统启动时输出高电平,并在PMOD0_PIN9测得3.3V。
一、为什么很多Linux从业者
觉得“拉个GPIO都难”?
1.GPIO之前,先问这个引脚到底是不是GPIO
现代MPU/SoC的一个物理引脚通常不是单一功能。你以为它是GPIO,但它可能还复用为UART、SPI、I2C、PWM、CAN或其它外设信号。想让它输出高低电平,第一步不是写gpioset,也不是直接写驱动,而是确认PinMux已经把这个管脚切到GPIO功能。
2.MCU是“直接配置”,Linux是“描述硬件关系”
MCU常见流程是IDE生成初始化代码,开发者感觉是在直接控制某个寄存器。Linux更强调用Device Tree描述硬件拓扑和资源关系,驱动再根据这些描述去申请pinctrl状态、GPIO line、clock、reset和regulator。
3.Pinctrl和GPIO是两套概念,但经常出现在同一个节点下
Pinctrl主要负责引脚复用(PinMux)以及引脚的电气配置,例如上下拉、驱动能力、电源电压、slew rate等;GPIO Controller则负责GPIO的输入/输出方向以及电平控制。GPIO Framework负责把GPIO line抽象成可申请、可设置方向、可读写电平的资源。在Renesas RZ平台上,pinctrl节点通常也承担 gpio-controller的角色。
4.各家平台风格不统一,没有MCU IDE那么直观
Linux有统一的抽象框架,但不同MPU/SoC的pin controller、GPIO controller、寄存器布局、宏定义和BSP组织方式差异明显。换一个平台,DTS里面的写法可能就变了,所以一定要回到对应BSP的binding、头文件和参考DTS。
5.复杂的背后,是为了避免多个驱动抢同一个硬件资源
Linux系统中,显示、摄像头、USB、网络、音频以及用户空间应用等多个模块可能同时运行,并共享系统的CPU、内存及其他硬件资源。一个引脚一旦被某个驱动占用,就不应该被另一个模块随意拉高拉低。Pinctrl、GPIO Framework、Device Tree和Driver Model的组合,本质上是在做硬件资源管理。
MCU与Linux GPIO思维差异:
| 维度 | MCU 常见方式 |
Linux MPU/SoC常见方式 |
| 配置入口 | IDE图形界面、初始化代码 | DTS、pinctrl、gpio-controller、驱动绑定 |
| 控制方式 | 寄存器或HAL API | 内核子系统抽象,用户态可通过libgpiod |
| 资源关系 | 多数场景单应用独占硬件 | 多驱动、多进程共享资源,需要仲裁 |
| 平台差异 | 同一厂商工具体验较一致 | 不同vendors的设备树风格差异明显 |
| 最小代码量 | 通常生成C初始化代码 | 简单上电默认状态可只改DTS,无需写C代码 |
二、关键概念:
只“定义”pinctrl节点,通常不会自动生效
这里要纠正一个常见误区:如果只是创建一个pinctrl子节点,但没有任何地方引用它,也没有使用GPIO Hog机制,那么它通常只是一个“配置模板”。内核不会因为这个节点存在,就自动把某个引脚拉高。
想实现“开机阶段某个引脚默认输出高电平”,可以不绑定具体业务设备,但不能只是孤立地写一个未被引用的pinctrl定义。常见做法是使用GPIO Hog,或者让真实设备通过pinctrl-0/ xxx-gpios引用。
三、GPIO Hog到底是干什么的?
gpio-hog可以理解成:让GPIO Controller在系统启动时主动“霸占”某个GPIO,并按照DTS指定的方向和状态完成初始化。
它适合那些不属于某个具体驱动、但又必须在系统启动早期保持固定状态的板级GPIO,例如电源使能脚、模块复位脚、背光控制脚、电平转换芯片使能脚、保护电路控制脚等。
| 设备树配置方式 | 是否需要设备绑定 | 是否自动生效 | 适用场景 |
| 只定义 pinctrl子节点 | 不需要 | 通常不会 | 只是定义pin配置模板,必须被引用才有意义 |
| 设备节点引用pinctrl-0 | 需要 | 设备probe或状态切换时生效 | UART、I2C、LCD、Camera等外设引脚配置 |
| 设备节点使用enable-gpios | 需要 | 由对应设备驱动申请和控制 | 某个设备的enable/reset/power GPIO |
| GPIO Hog | 不需要绑定业务设备 | gpio-controller初始化时生效 | 上电默认拉高/拉低、板级固定控制脚 |
四、RZ/G2L落地案例:
P41_0通过PMOD0_PIN9输出测试
测试目标很简单:让EK-RZ/G2L开发板上的P41_0在系统启动时自动输出高电平,并在PMOD0_PIN9上测量该信号。硬件链路可以简化为:
RZ/G2L MPU P41_0→TXS0108E电平转换 →PMOD0_PIN9→万用表/示波器测量
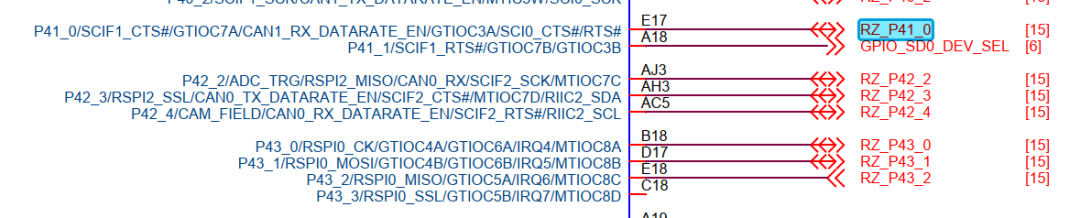
图1:MPU侧P41_0引脚连接关系
图2:P41_0经过TXS0108E转换后连接到
GPIO/PMOD信号路径
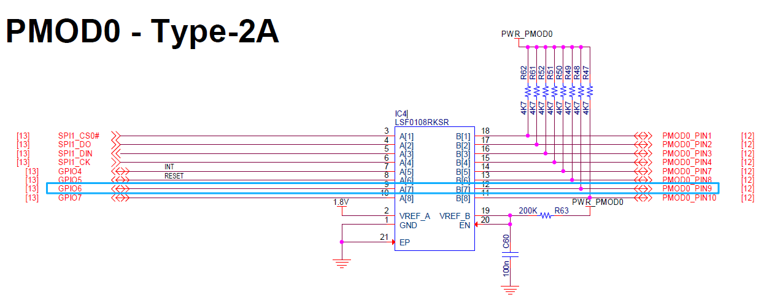
图3:PMOD0 Type-2A相关信号连接
图4:PMOD0接插件,PMOD0_PIN9为本次测量点
五、DTS修改:
用gpio-hog让P41_0开机输出高电平
在内核源码中,修改位置位于:
arch/arm64/boot/dts/renesas/rzg2l-smarc-pinfunction.dtsi
新增的核心配置如下:
左右滑动查看完整内容
&pinctrl {
  p41_0 {
    gpio-hog;
    gpios =

  ;
    output-high;
    line-name ="output_test";
  };
};
这段DTS的含义是:让&pinctrl这个gpio-controller在初始化时申请P41_0这个GPIO,把它配置为输出方向,并输出高电平。line-name用于调试时识别该GPIO。
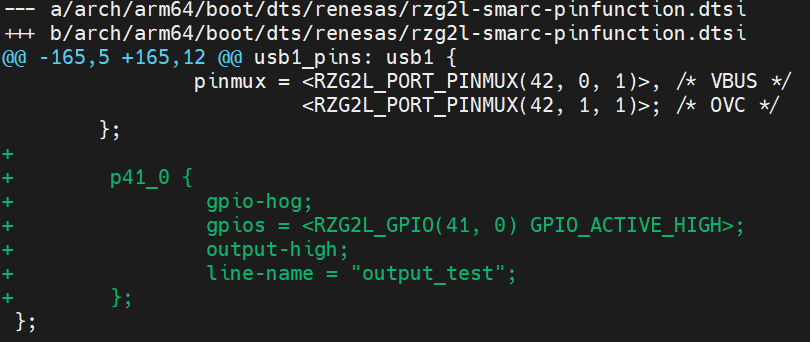
图5:DTS中增加P41_0 gpio-hog output-high配置
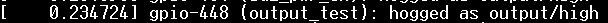
图6:启动日志显示output_test被hogged as output/high
实测结果
启动日志中可以看到gpio-448(output_test): hogged as output/high。实际在PMOD0_PIN9测量到约3.3V高电平,说明P41_0已在启动阶段被成功配置为输出高。
六、如果要输出低电平,只改output-low
如果测试目标改成启动后默认输出低电平,不需要改驱动,也不需要增加应用程序,只需要把output-high改为output-low。
左右滑动查看完整内容
&pinctrl {
  p41_0 {
    gpio-hog;
    gpios =

  ;
    output-low;
    line-name ="output_test";
  };
};
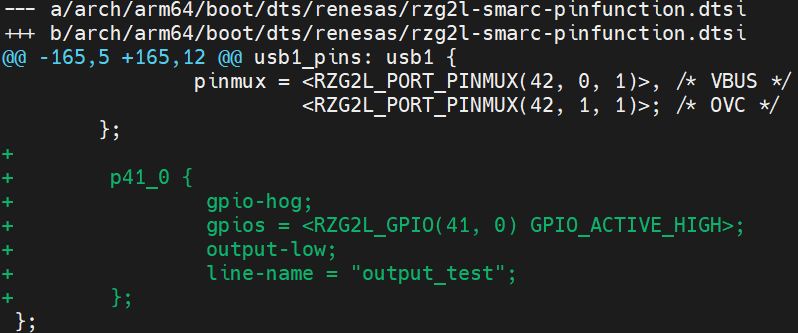
图7:DTS中将P41_0改为output-low
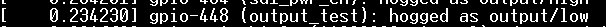
图8:启动日志显示output_test被hogged as output/low
七、为什么这个案例值得记住?
第一,它证明“Linux拉GPIO”不一定要写驱动。如果只是板级固定默认状态,gpio-hog是非常干净的DTS方案。
第二,它说明“定义一个pinctrl节点”和“让配置生效”是两回事。未被引用的pinctrl状态通常不会自动应用,而gpio-hog会被gpio-controller主动解析。
第三,它提醒我们调GPIO时不能只看软件。必须先确认硬件链路,从SoC引脚、封装ball、板上电平转换器、连接器,到最终测量点是否一致。
第四,它体现了Linux的工程哲学:不是每件事都要靠C代码解决。能用设备树清晰描述的板级固定行为,就应该尽量放在DTS里。
八、排查GPIO不工作的建议路线
查硬件原理图:确认MPU/SoC管脚、板级连接、电平转换、连接器和测量点。
查PinMux:确认该管脚没有被UART、SPI、I2C、LCD等功能占用。
查DTS:确认宏参数、gpio-controller、GPIO_ACTIVE_HIGH/LOW、output-high/low是否正确。
查启动日志:搜索hogged、gpio、pinctrl等关键字。
查用户态状态:使用gpioinfo等工具确认line-name、方向和引用者信息。
查冲突:确认没有其它设备驱动或overlay后续重新配置该引脚。
Linux拉GPIO难,非GPIO本身难,而是因为你需要先理解引脚复用、设备树、pinctrl、gpio-controller和驱动资源管理。搞明白之后,它反而很优雅:简单的板级默认电平,不写驱动,不写应用,只改DTS就能完成。
相关文章
-
国产16位跟踪型旋变/数字转换器CYDR19230原理与应用分析
-
核电厂4–20mA过程仪表与执行机构监测链中宽压基准的直接取电研究
-
中微爱芯四种16*16 RGB灯阵方案介绍
-
睿擎平台:复刻DeepSeek蓝鲸鱼桌面宠物
-
工业控制屏幕怎么选 开发工程师常见问题指南
-
解读运放同相放大电路的工作原理
-
配电室综合监控系统
-
中国人保携手新林花园“三进入”宣传活动